Kalibracja kamery i dystorsja obiektywu
Kalibracja kamery na przykładzie mojego projektu Spatial Maintenance Copilot: czym jest, dlaczego physical AI bez niej chybia, jakie rodzaje dystorsji opisuje OpenCV 5 i jak sobie z nimi radzić.
Table of contents
In brief
Key takeaways
- Kalibracja kamery wyznacza ogniskową, punkt główny i współczynniki dystorsji, które opisują, jak konkretna kamera zamienia punkt w przestrzeni na piksel.
- W Spatial Maintenance Copilot kalibracja pozwala narysować na obrazie z telefonu część ukrytą w urządzeniu. W demonstratorze mediana błędu wynosi 3,4 piksela.
- W iPhonie 11 dystorsja przesuwa punkty przy bocznej krawędzi kadru nawet o 8 pikseli, czyli prawie o 5 mm z odległości metra.
- OpenCV rozróżnia dystorsję radialną (beczkowa k1 < 0, poduszkowa k1 > 0) i styczną (p1, p2), a do trudniejszych obiektywów ma model racjonalny, cienki pryzmat, pochyloną matrycę i rybie oko.
- Dystorsję można usunąć z obrazu funkcjami cv.undistort albo cv.initUndistortRectifyMap i cv.remap, albo uwzględnić w obliczeniach, przekazując współczynniki do cv.solvePnP i cv.projectPoints.
Robot ma chwycić śrubę. Widzi ją na obrazie z kamery, więc wie, gdzie ona jest. Prawda?
Nie do końca. Kamera mówi mu tylko, w którym pikselu leży śruba. Żeby zamienić piksel na milimetry, robot musi znać swoją kamerę.
Ten sam problem mam w swoim projekcie, Spatial Maintenance Copilot. Telefon technika ma pokazać na obrazie część schowaną w urządzeniu, choć nikt jej nie widzi. Zobaczmy, czym jest kalibracja kamery, jak OpenCV opisuje dystorsję obiektywu i jak sobie z nią radzić.
Czym jest kalibracja kamery?
Kalibracja kamery to wyznaczenie parametrów, które opisują, jak konkretna kamera zamienia punkt w przestrzeni na piksel zdjęcia. Są to ogniskowa, punkt główny i zniekształcenia obiektywu.
Najprościej myśleć o tym jak o badaniu wzroku. Okulista sprawdza, jak twoje oko widzi świat, i zapisuje wynik na recepcie. Kalibracja robi to samo dla kamery. Dokumentacja OpenCV mówi wprost, że macierz kamery jest unikalna dla danej kamery, więc każda ma własną receptę.
W moim projekcie ta recepta decyduje o wszystkim. System zna położenie ukrytej części w 3D i rysuje ją na obrazie z telefonu. Jeśli źle zna kamerę, narysuje część obok miejsca, w którym naprawdę jest.
Tak wygląda droga od ukrytej części do piksela:
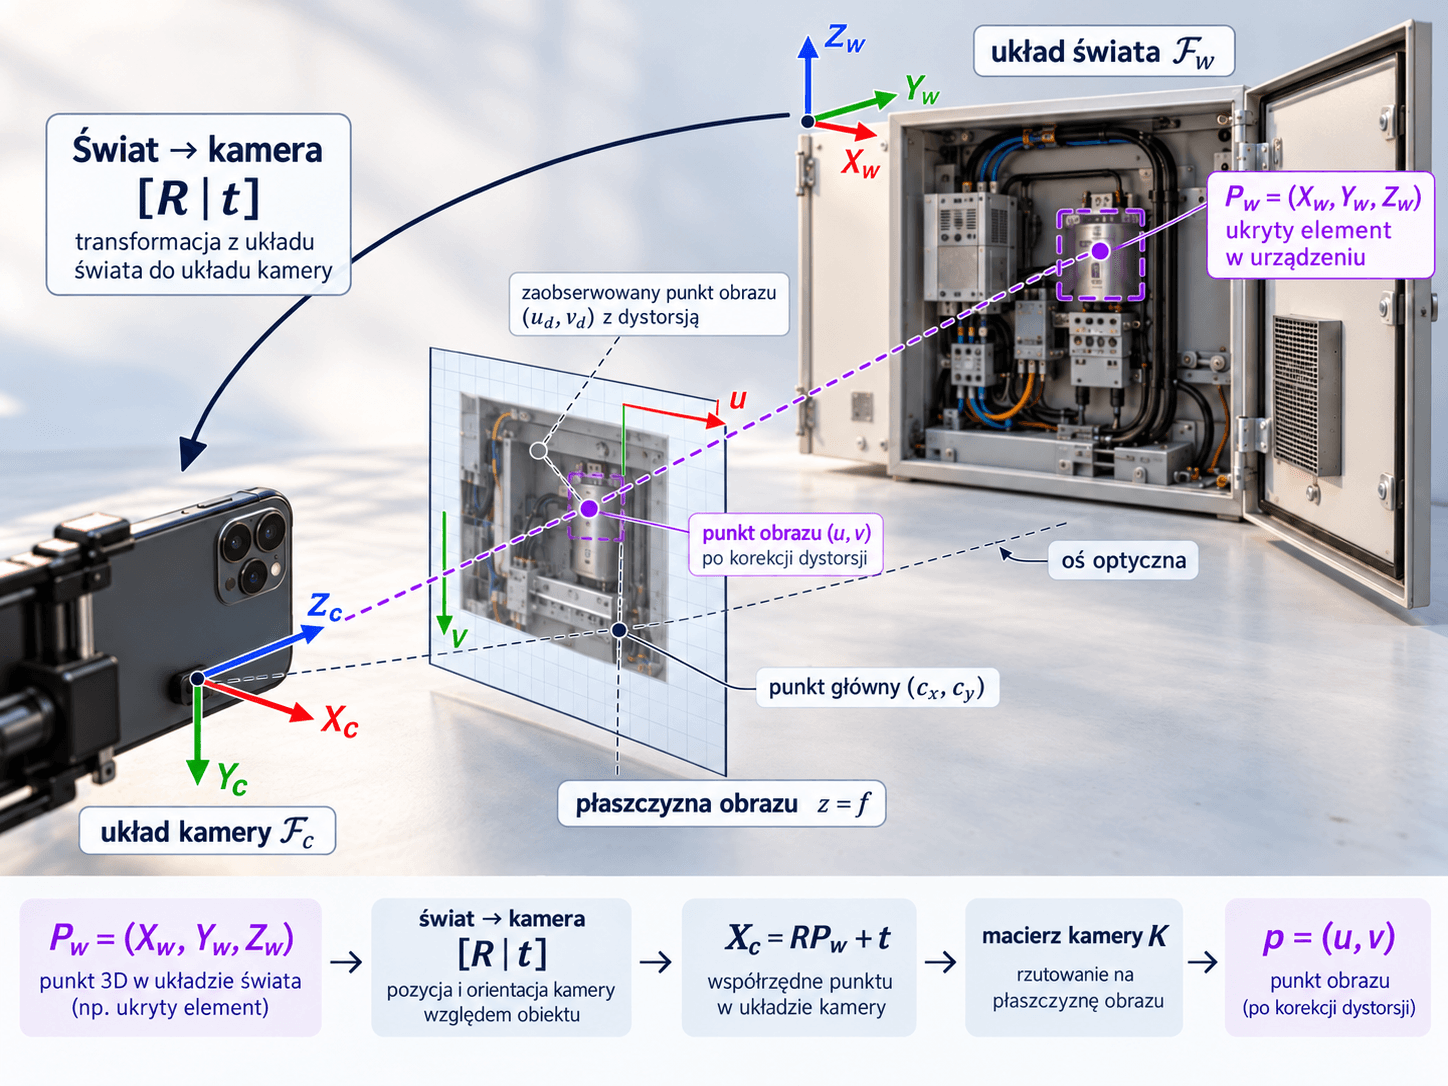
Wyobraź sobie, że z ukrytej części leci promień światła prosto do obiektywu telefonu. Po drodze przebija ekran stojący przed kamerą, czyli płaszczyznę obrazu. Miejsce przebicia to piksel, w którym aplikacja narysuje część.
Krok po kroku, tak jak w moim projekcie:
- Gdzie jest część? Jej położenie w 3D zapisuję w atlasie urządzenia. Buduję go raz, z nagrania wokół drukowanej planszy ChArUco.
- Gdzie stoi telefon? Aplikacja szuka na obrazie naklejonych markerów i z nich liczy pozycję i obrót telefonu, czyli R i t.
- Promień przebija ekran. Im dalej leży część, tym bliżej środka obrazu ląduje jej piksel. Dlatego rzeczy daleko wydają się małe. W OpenCV to zwykłe dzielenie przez odległość od kamery.
- Obiektyw trochę krzywi. Prawdziwa soczewka nie jest idealna, więc piksel ląduje odrobinę obok. To dystorsja, o której za chwilę.
- Zamiana na piksele. Na końcu ogniskowa i punkt główny zamieniają wynik na konkretny piksel (u, v), liczony od lewego górnego rogu obrazu.
Kalibracja mierzy to, co należy do samej kamery:
- Ogniskową i punkt główny, czyli jak bardzo kamera przybliża i gdzie jest środek jej widzenia. OpenCV zapisuje je w macierzy K.
- Współczynniki dystorsji, czyli jak mocno obiektyw krzywi linie.
Pozycja telefonu, R i t, zmienia się za to przy każdym ujęciu, bo technik chodzi z nim wokół urządzenia. Dlatego aplikacja liczy ją osobno dla każdej klatki.
Physical AI, czyli AI, które działa w fizycznym świecie
Physical AI często kojarzy się z robotem, ale robot to tylko jedna z jego form. Chodzi o AI, które widzi i rozumie fizyczny świat, a nie tylko tekst na ekranie. Może siedzieć w ramieniu robota, w samochodzie albo w okularach z kamerą, które patrzą tam, gdzie człowiek. Pamiętasz SAM-a z Mass Effect: Andromeda? Połączony z bohaterem przez implant, widzi to, co on, i na bieżąco podpowiada, co robić. To też jest physical AI, tylko zamiast rąk ma oczy i głos.
Chatbot może się pomylić o jedno słowo. Robot pomyli się o centymetr i upuści detal.
Physical AI to systemy, które nie kończą na odpowiedzi na ekranie, tylko działają w fizycznym świecie: roboty, autonomiczne pojazdy, kamery przy liniach produkcyjnych. Mój projekt też do nich należy, choć zamiast chwytaka ma technika z telefonem. Agent AI decyduje tam, czy wynik jest pewny, czy trzeba zrobić lepsze ujęcie, ale położenie części zawsze liczy geometria z OpenCV.
Wszystkie takie systemy mają ten sam problem: obraz musi zamienić się w geometrię. Model może bezbłędnie rozpoznać śrubę, ale bez skalibrowanej kamery robot sięgnie w złe miejsce.
Ile to jest w milimetrach?
Policzę to na moim iPhonie 11, który skalibrowałem do projektu:
- Jego ogniskowa to około 1675 px. Z odległości metra jeden piksel to więc 1000 mm / 1675 px, czyli około 0,6 mm.
- Dystorsja przesuwa punkty przy bocznej krawędzi kadru nawet o 8 pikseli. Z metra to już prawie 5 mm.
Śruba M6 ma 6 mm średnicy. Chwytak, który zignoruje dystorsję, chybi prawie o całą jej grubość.
W demonstratorze mojego projektu, szafce z pudełkiem schowanym za klapą, mediana błędu położenia ukrytego pudełka na obrazie wynosi 3,4 piksela. Sama dystorsja przy krawędzi kadru jest ponad dwa razy większa, więc bez kalibracji tego wyniku by nie było.
Dystorsja i jej rodzaje w OpenCV
Dystorsja to zniekształcenie obiektywu, przez które proste linie na zdjęciu przestają być proste. Obraz zostaje ostry, tylko punkty lądują w złych miejscach.
Znasz to z wizjera w drzwiach. Widzisz przez niego cały korytarz, ale ściany i framugi wyginają się w łuk. Wizjer to skrajny przypadek, ale prawie każdy obiektyw robi to samo w mniejszym stopniu, także ten w telefonie. Dokumentacja OpenCV pisze, że prawdziwe obiektywy zwykle mają trochę dystorsji: głównie radialnej i odrobinę stycznej.
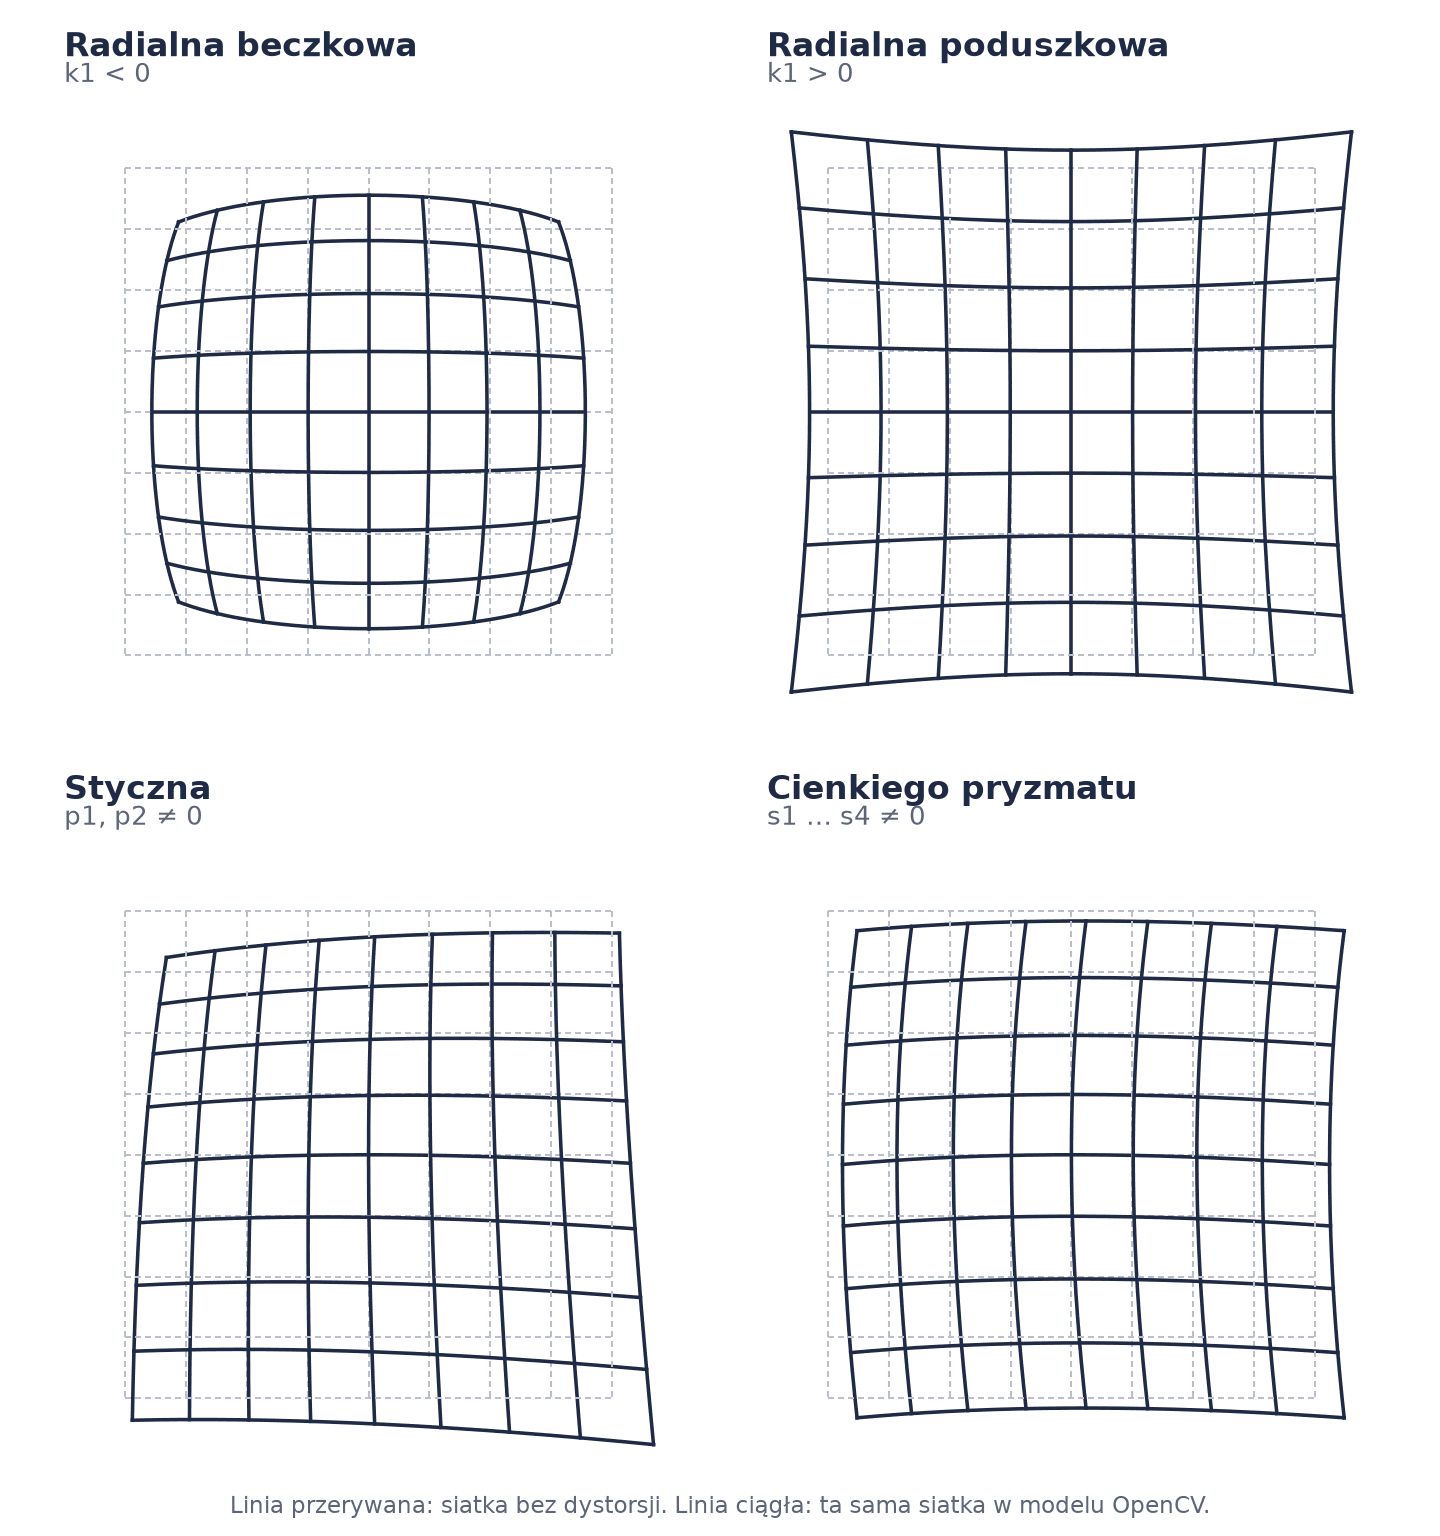
Dystorsja radialna: beczkowa i poduszkowa
Radialna zależy tylko od odległości od środka obrazu: im dalej od środka, tym większe przesunięcie. OpenCV opisuje ją współczynnikami k1, k2 i k3. Dokumentacja wyróżnia dwa typowe przypadki:
- Beczkowa, czyli ujemna dystorsja radialna (k1 < 0). Brzegi obrazu są pomniejszone względem środka, więc siatka wybrzusza się na zewnątrz jak beczka. Tak działają obiektywy szerokokątne, a najmocniej rybie oko z wizjera.
- Poduszkowa, czyli dodatnia dystorsja radialna (k1 > 0). Brzegi są powiększone mocniej niż środek, więc linie wyginają się do środka, a narożniki wyciągają jak rogi poduszki. Spotkasz ją w teleobiektywach.
Dystorsja styczna
Tu nie chodzi o kształt obiektywu, tylko o ustawienie soczewki. Gdy nie jest idealnie równoległa do matrycy, część obrazu wydaje się bliżej, niż powinna, jakby patrzeć na zdjęcie lekko z ukosa. Opisują ją p1 i p2.
Pełny model OpenCV
Domyślnie kalibracja w OpenCV liczy pięć współczynników: k1, k2, p1, p2 i k3. Do trudniejszych obiektywów dokumentacja przewiduje rozszerzenia, które włącza się flagą przy kalibracji.
| Rodzaj dystorsji | Współczynniki | Co opisuje |
|---|---|---|
| Radialna | k1, k2, k3 | beczkę i poduszkę |
| Styczna | p1, p2 | soczewkę ustawioną krzywo względem matrycy |
| Model racjonalny | k4, k5, k6 | dystorsję radialną zapisaną jako ułamek, a nie sam wielomian |
| Cienki pryzmat | s1, s2, s3, s4 | dodatkowe przesunięcie w jedną stronę, rosnące ku brzegom |
| Pochylona matryca | τx, τy | perspektywę z matrycy pochylonej celowo, według zasady Scheimpfluga |
| Rybie oko | k1, k2, k3, k4 | obiektywy o bardzo szerokim kącie, osobnym modelem kąta padania |
Pochyloną matrycę dokumentacja wiąże z pomiarami takimi jak PIV albo triangulacja z wachlarzem lasera. Mojego iPhone'a kalibruję podstawową piątką współczynników.
Jak radzić sobie z dystorsją?
Są dwie drogi. Możesz wyprostować obraz, żeby wyglądał jak z idealnej kamery. Możesz też zostawić obraz w spokoju i uwzględnić dystorsję w obliczeniach. OpenCV ma narzędzia do obu.
| Co chcesz zrobić | Funkcja OpenCV |
|---|---|
| Wyprostować jedną klatkę | cv.undistort |
| Wyprostować całe wideo | cv.initUndistortRectifyMap raz, potem cv.remap na każdej klatce |
| Wybrać, ile kadru zostaje | cv.getOptimalNewCameraMatrix z parametrem alpha |
| Poprawić tylko punkty | cv.undistortPoints |
| Uwzględnić dystorsję w geometrii | współczynniki dystorsji w cv.solvePnP i cv.projectPoints |
| Obsłużyć rybie oko | cv.fisheye.undistortImage i cv.fisheye.initUndistortRectifyMap |
Dokumentacja wyjaśnia, że cv.undistort to po prostu połączenie cv.initUndistortRectifyMap i cv.remap. Przy wideo opłaca się więc policzyć mapy raz i używać ich dla każdej klatki:
import cv2 as cv
import numpy as np

# Kalibracja iPhone'a 11 z mojego projektu (1080 x 1920, obiektyw 1x)
fs = cv.FileStorage("calib/intrinsics/iphone11-1x-1080p-portrait.yml", cv.FileStorage_READ)
K = fs.getNode("camera_matrix").mat()
dist = fs.getNode("distortion_coefficients").mat()
size = (int(fs.getNode("image_width").real()), int(fs.getNode("image_height").real()))
fs.release()

# alpha=0 zostawia tylko poprawne piksele, alpha=1 wszystkie piksele oryginału
new_K, roi = cv.getOptimalNewCameraMatrix(K, dist, size, 0)

# Mapy liczymy raz, potem stosujemy do każdej klatki
map_x, map_y = cv.initUndistortRectifyMap(K, dist, None, new_K, size, cv.CV_32FC1)

video = cv.VideoCapture("szafka.mp4")
while True:
    ok, frame = video.read()
    if not ok:
        break
    straight = cv.remap(frame, map_x, map_y, cv.INTER_LINEAR)

# Gdy wystarczą punkty, nie prostujemy całego obrazu
pixels = np.array([[[0.0, 956.0]], [[540.0, 0.0]]])
ideal = cv.undistortPoints(pixels, K, dist, P=K)
print(ideal.reshape(-1, 2).round(1))
Dla piksela z lewej krawędzi kadru, (0, 956), cv.undistortPoints zwraca (8.3, 956). To właśnie te 8 pikseli z sekcji o physical AI.
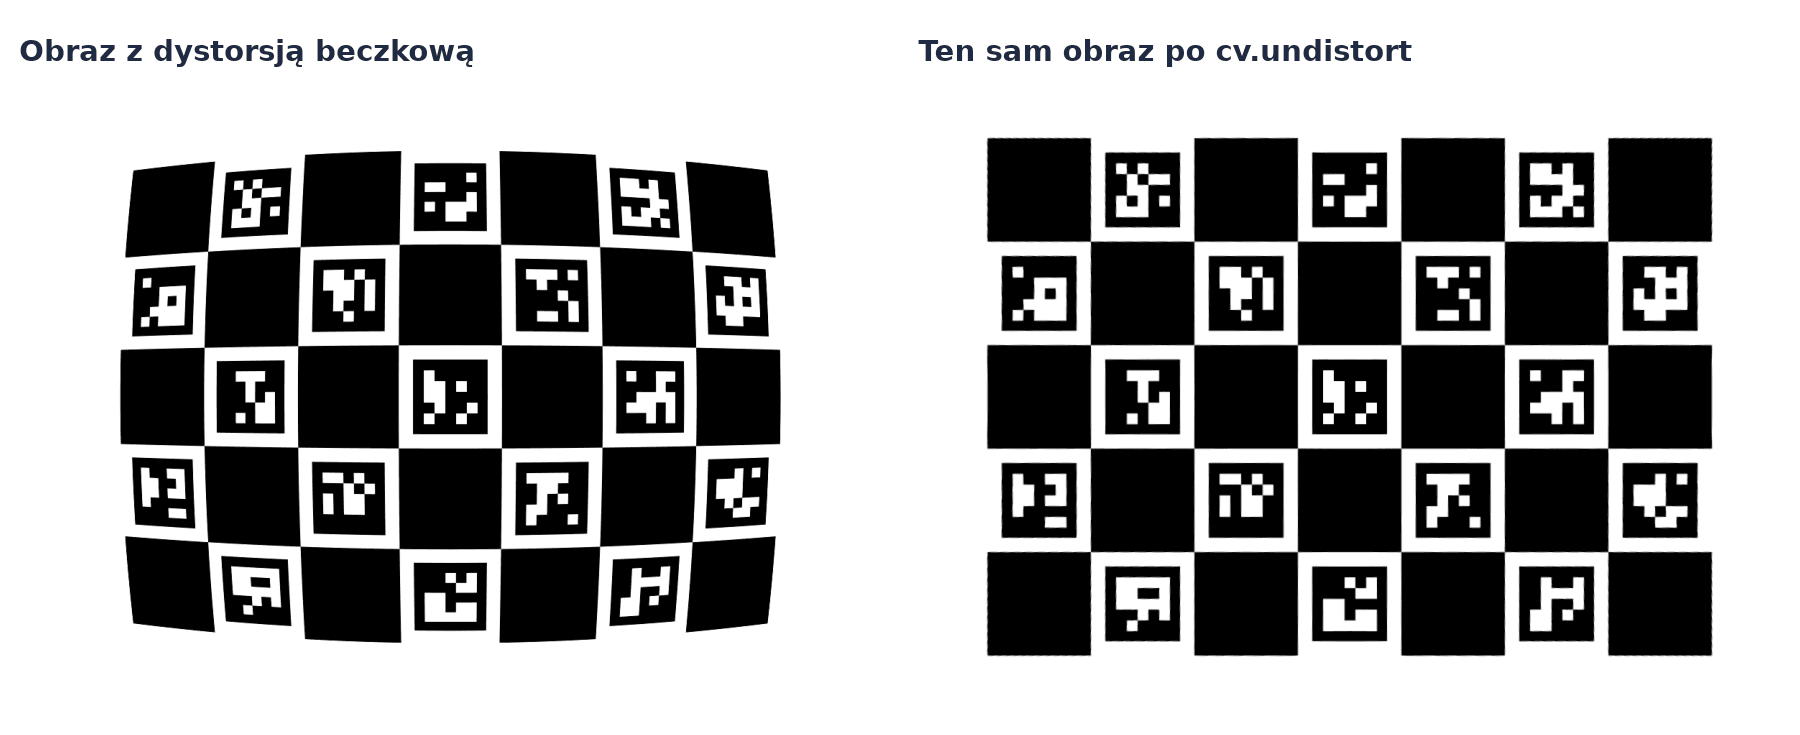
Na obrazku plansza przeszła przez wymyśloną kamerę z mocną dystorsją beczkową (k1 = -0,32). Górny rząd narożników odchyla się od prostej o ponad 5 px, a po cv.undistort praktycznie wcale. OpenCV znajduje przy tym wszystkie markery także na krzywym obrazie. Detekcja działa, tylko narożniki leżą w złych miejscach, więc nic nie alarmuje.
Jak robię to w Spatial Maintenance Copilot
Nie prostuję klatek z telefonu. Współczynniki dystorsji trafiają wprost do cv.solvePnPRansac i cv.projectPoints, więc ukryta część rysuje się tam, gdzie widzi ją obiektyw. Przy budowie atlasu kliknięte na zdjęciach punkty przepuszczam przez cv.undistortPoints, zanim policzę ich położenie w 3D. Dzięki temu nie tracę czasu na prostowanie każdej klatki i nie obcinam brzegów kadru.
Podsumowanie
- Kalibracja mierzy, jak twoja kamera zamienia świat na piksele.
- Dystorsja w OpenCV to przede wszystkim radialna (beczka albo poduszka) i styczna. Do trudniejszych obiektywów są model racjonalny, cienki pryzmat, pochylona matryca i rybie oko.
- Physical AI zaczyna się tam, gdzie piksel musi zamienić się w milimetr.
Jak skalibrować kamerę w kodzie, krok po kroku, pokażę w osobnym wpisie. Do tego czasu cały kod mojego projektu znajdziesz na GitHubie.
Common questions
Czym jest kalibracja kamery?
Kalibracja kamery to wyznaczenie parametrów, które opisują, jak konkretna kamera zamienia punkt w przestrzeni na piksel zdjęcia. Są to ogniskowa i punkt główny, zapisane w macierzy K, oraz współczynniki dystorsji obiektywu.
Jak kamera zamienia punkt 3D na piksel?
Najpierw położenie punktu przelicza się na układ kamery za pomocą obrotu R i przesunięcia t. Potem dzieli się je przez odległość od kamery, dlatego dalekie rzeczy wydają się małe. Obiektyw dokłada dystorsję, a na końcu ogniskowa i punkt główny zamieniają wynik na piksel (u, v) liczony od lewego górnego rogu obrazu.
Dlaczego kalibracja kamery jest ważna w robotyce i physical AI?
Robot albo aplikacja musi zamienić piksel na milimetry, żeby coś chwycić, zmierzyć albo wskazać. W iPhonie 11 z odległości metra jeden piksel to około 0,6 mm, a dystorsja przesuwa punkty przy bocznej krawędzi kadru nawet o 8 pikseli. Bez kalibracji to prawie 5 mm błędu.
Czym jest dystorsja obiektywu?
Dystorsja to zniekształcenie obiektywu, przez które proste linie na zdjęciu przestają być proste. Obraz zostaje ostry, ale punkty lądują w złych miejscach. Dokumentacja OpenCV podaje, że prawdziwe obiektywy zwykle mają trochę dystorsji, głównie radialnej i odrobinę stycznej.